-
SPC判异规则使用越多越好吗
一、规则越多,反而可能造成问题
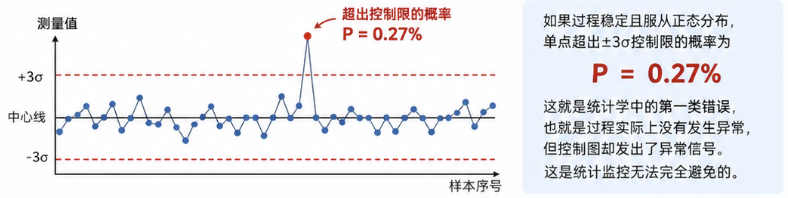
如果一个生产过程稳定,数据服从正态分布,采用传统的±3σ控制限,那么单点超出上下控制限的概率为:
P = 0.27%
意思是说,即使过程完全受控,依然存在约0.27%的概率出现超出控制限的数据点。
这就是统计学中的第一类错误,也就是过程实际上没有发生异常,但控制图却发出了异常信号。
这是统计监控无法完全避免的。
当增加连续同侧、持续上升、连续交替、N点中有m点超出某条σ线等判异规则时,每增加一条规则,都会增加触发报警的机会。
真正的问题不是误报警率是否增加,而是增加的检出能力能否抵消额外的误报警成本。
如果报警频繁,并且没有实际的指导作用和行动计划,就容易出现报警疲劳,甚至导致质量人员对SPC失去信任。
一般建议优先使用这三条规则:
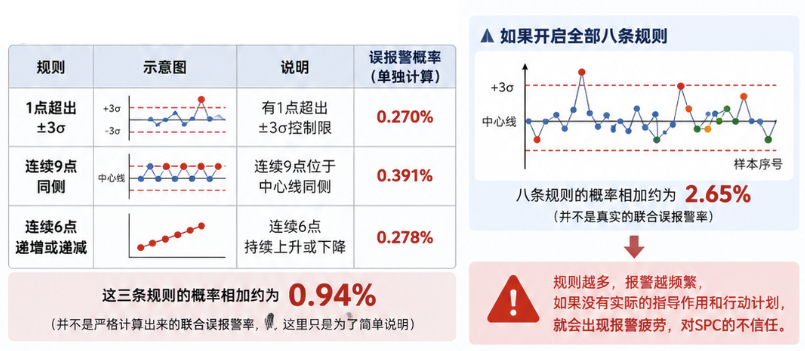
- 1点超出±3σ
- 连续9点位于中心线同侧
- 连续6点递增或递减
这三条规则各自的误报警概率相加约为0.94%(并不是严格计算出来的联合误报警率,这里只是为了简单说明)。
二、这里要引入一个概念:ARL
ARL(Average Run Length),平均运行长度。
它表示控制图从开始监控到首次发出报警,平均需要多少个数据点。
ARL通常分为两种。
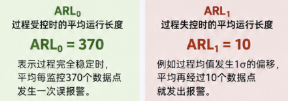
ARL₀:过程受控时的平均运行长度。
ARL₀ = 370:就是一个过程完全稳定,控制图平均每监控370个数据点发生一次误报警。
ARL₁:过程失控时的平均运行长度。
ARL₁ = 10:例如过程均值发生了1σ的偏移,控制图平均再经过10个数据点就发出报警。
ARL₁越小,说明控制图发现真实异常的速度通常越快。
我们希望ARL₀尽可能大,又希望ARL₁尽可能小,但这两个目标通常存在冲突,很难同时达到最优。
增加判异规则一般会降低ARL₀,同时也可能降低ARL₁。
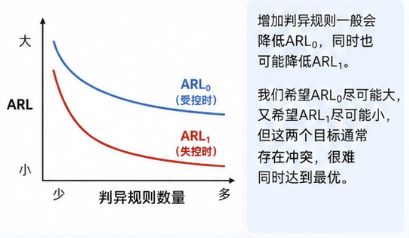
也就是说,虽然更容易出现误报警,但也可能更快发现真实异常。
对于质量要求较高的制造过程,每一次SPC报警都可能需要进行评价、调查、分析和改进。如果控制图频繁报警,就会消耗大量的人力资源。
特别是规则5和规则6,更容易识别一些细微的过程偏移,但同时也增加了误报警的概率。
- 连续3点中至少2点位于同侧2σ之外。
- 连续5点中至少4点位于同侧1σ之外。
规则4、7、8也存在类似的问题。
所以,我认为不应该把全部八条规则作为默认配置,而应该根据实际过程特点选择。
不过,这不代表规则4—8没有价值。
例如,两台设备交替生产,可能产生周期性变化;不同工艺状态混合,可能产生特殊的数据分布。
在这些场景下,相应的判异规则仍然可能有用。
三、不同行业,应该使用匹配的判异规则
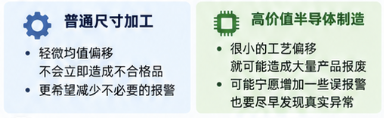
普通尺寸加工:偶尔出现轻微均值偏移,并不会立即造成不合格品。
高价值半导体制造:一个很小的工艺偏移,就可能造成大量产品报废。
这两个过程,对误报警和漏报警的容忍程度显然不同。
对于普通尺寸加工,可能更希望减少不必要的报警。
对于高价值半导体制造,可能宁愿增加一些误报警,也要尽早发现真实异常。
因此,判异规则的选择,应该考虑过程风险、异常类型、检测能力和报警处理成本,而不是简单地认为八条规则全部开启就是最好的。
四、数据要求
前面讨论的0.27%、0.94%等概率,都建立在特定统计条件之上。
但实际制造过程未必满足这些条件。
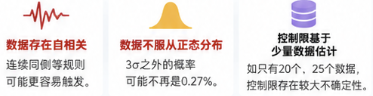
第一,数据存在自相关。
如果相邻数据存在明显正自相关,连续多个点位于中心线同侧的概率可能显著增加。
这时,即使过程没有发生特殊原因变化,也可能频繁触发连续同侧规则。
第二,数据不服从正态分布。
对于明显偏态或重尾的过程,传统3σ控制限之外的概率可能不再是0.27%。
因此,即使只使用第一条规则,实际误报警率也可能与理论值明显不同。
第三,控制限使用少量历史数据估计。
实际SPC控制限通常不是根据已知的总体参数计算,而是通过历史数据估计。
如果只有20个、25个数据,控制限估计就可能存在较大的不确定性。
所以,不能认为只要使用3σ控制限,就一定能够保证ARL₀约为370。
这些问题有时候比开启几条判异规则更加重要。
五、SPC八大判异规则到底应该开启几条?
我认为,不应该简单地认为全部开启就是最好,也不应该认为只开启三条就一定更合理。
对于汽车、半导体、新能源等行业,过程风险、监控频率、异常模式和响应要求可能完全不同。
从统计学角度看,真正值得关注的不是规则数量,而是:
- ARL₀是否足够大,ARL₁是否足够小,以及检测出来的异常是否具有实际工程意义。
- 增加规则可以提高对某些异常的检出能力,但也会增加误报警负担。
- 减少规则可以降低误报警负担,但也可能错过一些早期异常信号。
SPC的目的不是让控制图尽可能多地报警,而是尽可能准确、及时地识别有实际意义的过程异常,并采取有效措施。
最后留一个问题:你所在的工厂,SPC控制图默认开启几条判异规则?有没有遇到过报警太频繁,最后没人认真处理的情况?
本页面文章与公众号同步。
微信扫码关注